

AI 摘要
- Daimon Robotics 於 IROS 2026 展示純觸覺回饋技術,實現無預設軌跡下機械手臂盲插 USB。
- 指端高解像度模組即時讀取法向力、剪切力與摩擦形變,動態調整夾爪姿態以應對毫米級公差。
- 技術大幅降低機械手臂部署成本,並克服純視覺導航受光線與反光零件干擾的限制。
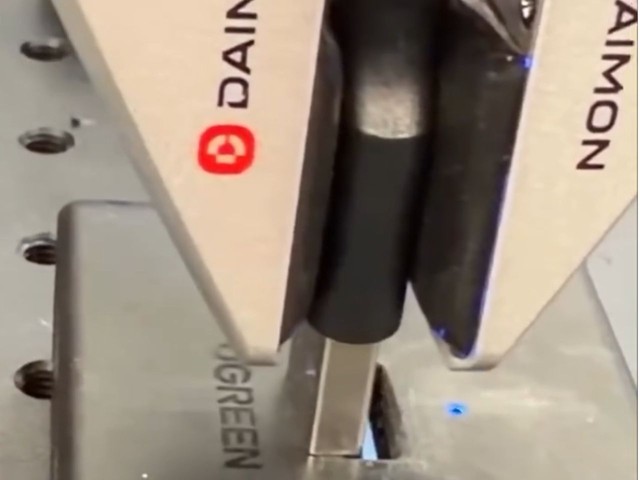
機械人感知技術研發商 Daimon Robotics 在國際機械人與智能系統大會(IROS 2026)上,正式展示其突破性的Daimon Robotics 純觸覺回饋技術。在該物理人工智能(Physical AI)操作演示中,機械手臂在完全未預設任何軌跡路徑程式的情況下,純粹依賴指端的高靈敏度觸覺感知系統,成功且精準地完成了高難度 USB 傳輸線插拔動作,展現強大的自主物理適應能力。
零預設程式設計:以高解像度觸覺感測取代傳統視覺與座標
傳統工業機械人在執行精密裝配任務時,大多仰賴預先寫入的固定幾何座標或純視覺導航系統。然而,面对毫米級公差的 USB 介面插接,任何微小的位置偏差或現場光線陰影變化,皆極易導致裝配失敗甚至造成硬體結構損壞。
Daimon Robotics 本次發布的技術核心在於「零預設程式(Zero Pre-programming)」架構。當機械手臂接觸物體表面時,系統完全透過指端配備的高解像度觸覺感測模組,即時讀取以下關鍵三維物理資訊:
- 法向力(Normal Force):即時監測垂直接觸壓力,避免施力過大壓毀接口。
- 剪切力(Shear Force):精準感測接觸面側向阻力,判斷插入方向是否對齊。
- 細微摩擦形變:捕捉物體表面滑動與微小接觸形變,即時回傳物理狀態。
透過專屬的觸覺感知演算法,機械手臂夾爪能動態即時修正位姿與施力角度,最終順暢將 USB 接頭精確推入連接埠。
傳統裝配機制與 Daimon Robotics 純觸覺回饋技術對比
為呈現此項創新在複雜接觸操作(Contact-rich Manipulation)中的突破,以下為新技術與傳統機械人解決方案的具體對比:
| 比較項目 | 傳統機械手臂方案(幾何座標 / 純視覺) | Daimon Robotics 純觸覺回饋技術 |
|---|---|---|
| 軌跡控制機制 | 依賴預先設定之固定幾何座標或特定路徑 | 零預設路徑程式,動態自主生成調整軌跡 |
| 環境光線敏感度 | 極易受強光、陰影、反光零件影響導致辨識偏差 | 完全不受光線限制,可實現純觸感盲插操作 |
| 容差補償能力 | 對微小公差適應力弱,易發生卡榫或損壞元件 | 即時感應法向力與剪切力,自主修正夾爪角度 |
| 場景部署成本 | 轉換新生產線或新物件時需繁瑣的工程調校與程式重寫 | 大幅降低新環境部署成本,具備高度通用自主適應性 |
賦能實體 AI:推進精密電子製造與柔性裝配應用
業界分析指出,透過觸覺回饋取代繁瑣的預先程式設計,不僅能顯著降低機械人在新環境部署時的工程成本,更能為機械人在處理未知物體、反光金屬零件或光線受限等複雜場景提供自主處理能力。Daimon Robotics 持續建構觸覺智能基礎設施,此項演算法與硬體的系統整合,將加速推動實體 AI 在精密電子製造、柔性裝配及未來家庭服務機械人領域的商業落地進程。
Reference Link : hkepc.com