

AI 摘要
- 日本AI企業ZEALS於東京安老院實測人形機械人D1,驗證基礎語音指令與物件運送功能。
- 機械人在執行模擬倒水任務時手臂頻繁震顫並灑出液體,精細動力控制未達預期。
- 現場技術人員坦承系統存在響應延遲與不穩定性,目前距離臨床實用化仍有顯著差距。
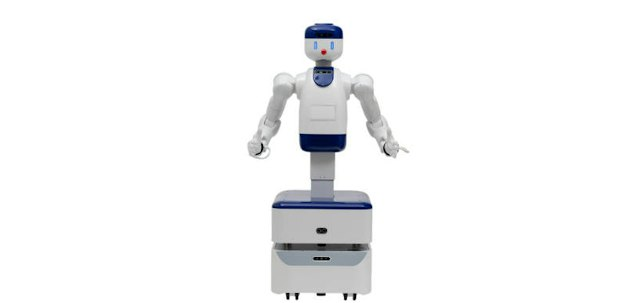
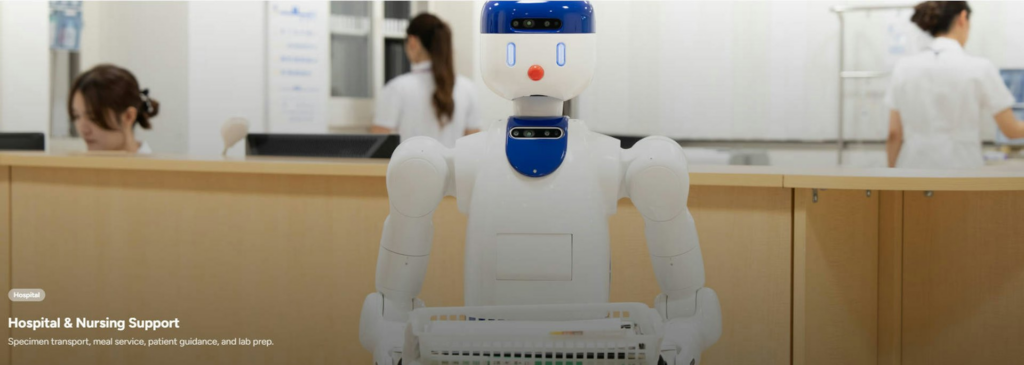
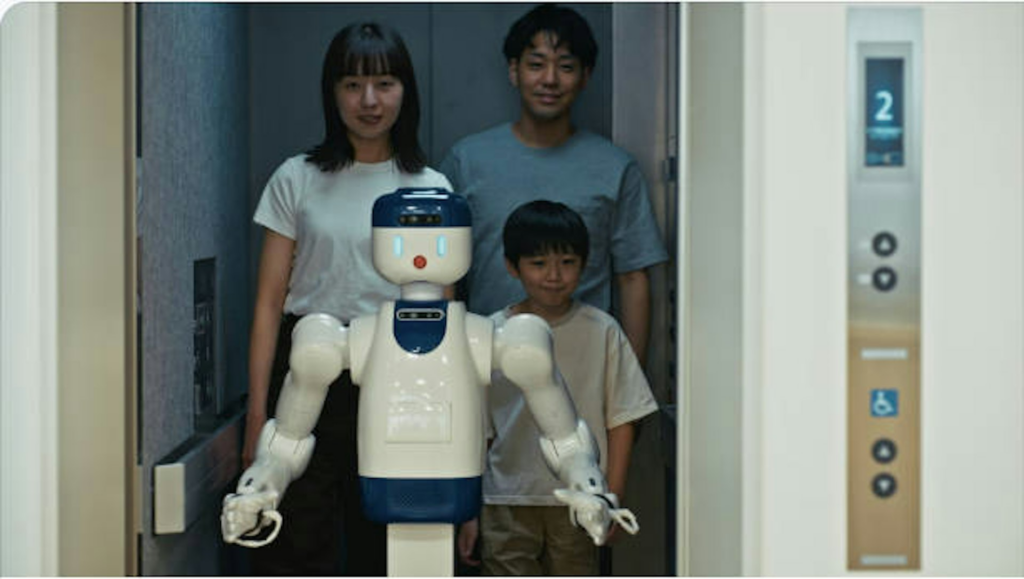
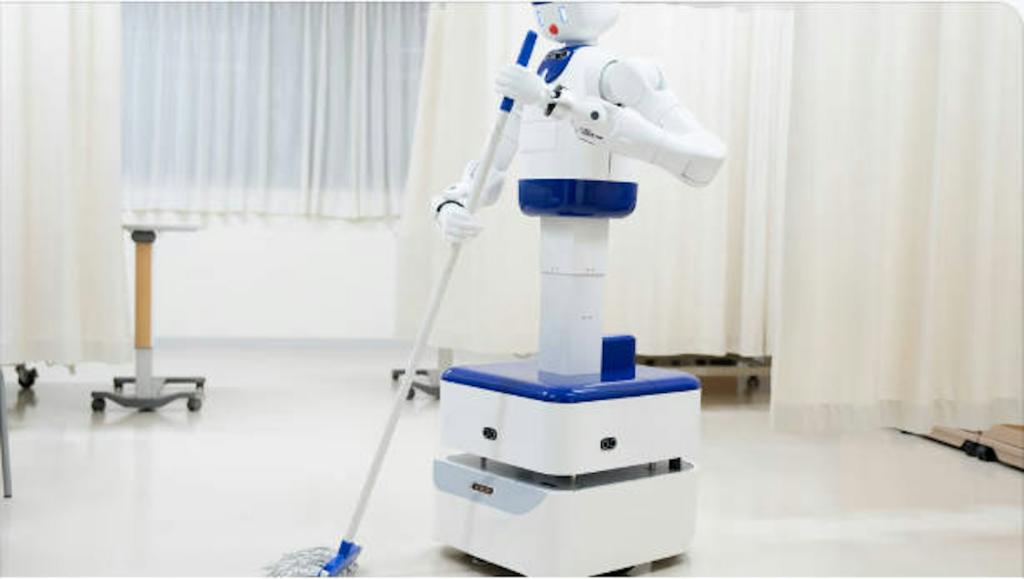
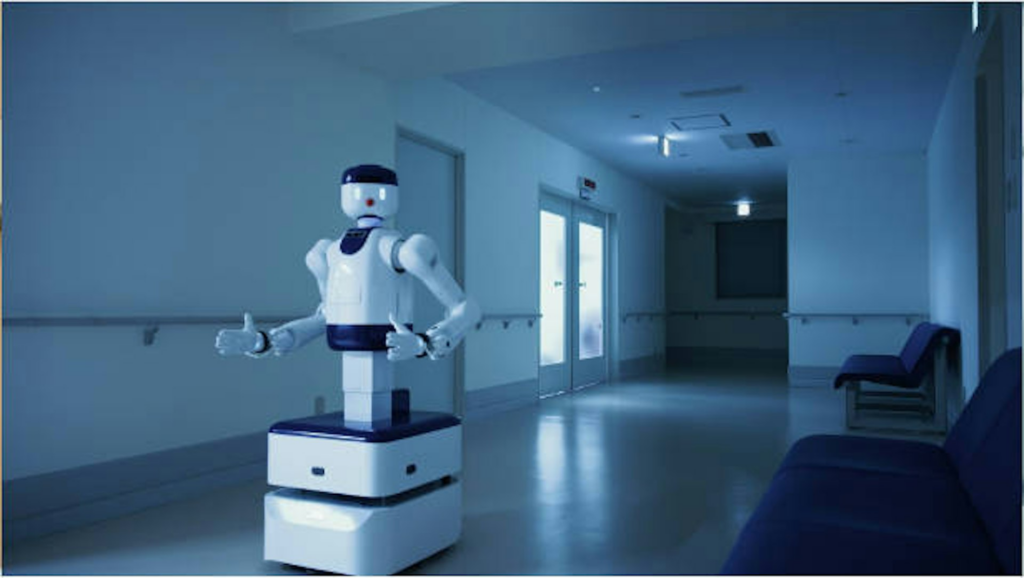
面對護理行業日益嚴峻的人力短缺挑戰,日本東京文京區的收費安老院「Hospitalment 文京千駄木」(Hospitalment Bunkyo Sendagi)日前引進由日本本土人工智能企業 ZEALS 研發的人形機械人 D1,並啟動了首次實地應用測試。該項測試旨在評估人形機械人能否有效分擔一線照護人員的工作負荷,特別是各類日常起居協助任務。
基礎任務運作穩定 語音與物品遞送通過檢驗
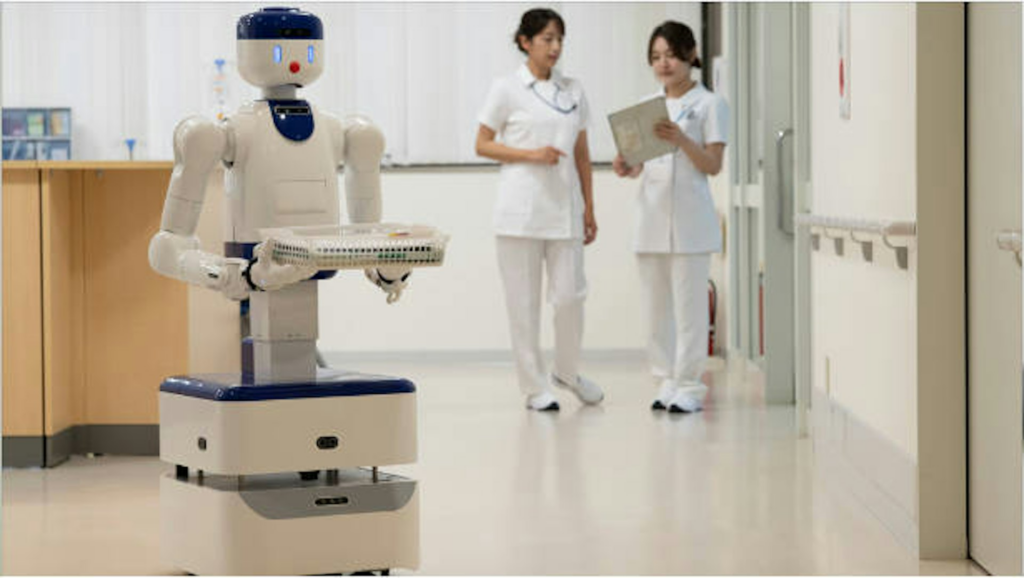
在測試的初步階段,ZEALS人形機械人D1展現出對基本操作環境的適應能力。系統能夠精準接收並識別現場人員發出的語音指令,且能順利執行低複雜度的物品遞送任務,順利將指定物件運送至目標地點。這表明該機械人在自然語言理解與基礎自主移動導航方面,已具備進入封閉環境測試的條件。
模擬倒水測試遇阻 精細動力控制顯露短板
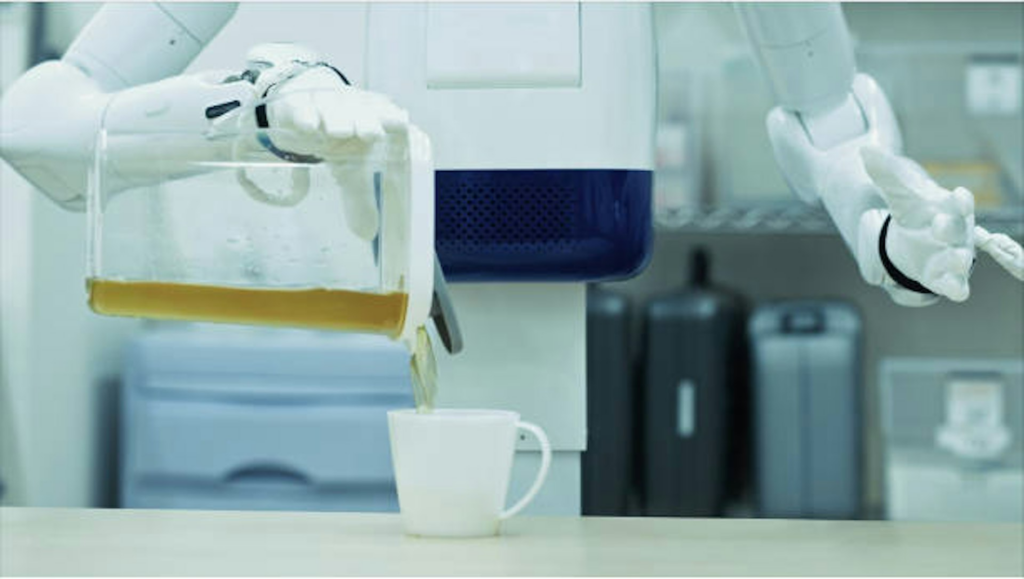
然而,當測試進展至需要高精度力矩調控的實際護理場景時,D1 的技術局限性便顯著浮現。現場安排了一項模擬倒水實驗,要求機械人抓取裝有深色液體的玻璃水壺,並將液體平穩注入杯中。
在實際操作過程中,機械臂的動力控制表現失準:
- 抬舉階段:機械手抓取水壺並抬起時,壺體出現顯著晃動,缺乏足夠的姿態平衡反饋。
- 傾倒過程:機械手臂持續發生震顫,導致出水量無法均勻控制,多次出現液體大面積灑落的情況。
- 任務一致性:在重複嘗試的操作中,動作的精確度與流暢度均未達預期標準,未能成功完成預設的倒水流程。
系統延遲與穩定性待解 距離日常實用仍有技術鴻溝
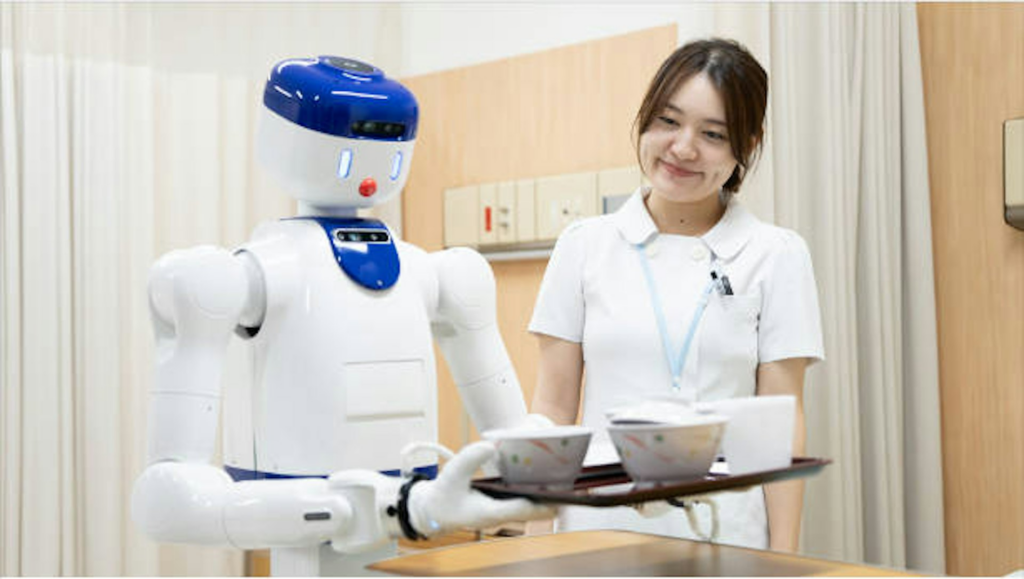
除了力反饋與末端執行的問題,現場測試亦記錄到系統響應延遲、動作連貫性不足以及重複執行表現不一致等缺陷。參與測試的現場技術人員對此坦言,目前的機械人運作表現與真正的照護實用化標準相比,仍然存在較大差距。
業內分析指出,當前人形機械人在「感知」與「粗略搬運」層面已逐步走向商用驗證,但在要求高柔性、微力控制及動態環境適應的老年照護領域,門檻依然極高。機械人若要在安老院等真實場景中常態化承擔拿取水壺、輔助進食等涉及人身安全的精細照護動作,研發團隊仍需在感測精確度、動力輸出控制、環境動態泛化以及多模態即時運算等多個技術環節取得突破。
Reference Link : hk01.com