

AI 摘要
- 波士頓動力為人形機械人Atlas推出具備13個自由度的全新四指機械手。
- 指尖與掌心內建壓力觸覺感應器,能依物體形狀與材質自動微調抓握力道。
- 團隊設立專屬元工廠應用中心,透過虛擬訓練結合生產線數據加速工業落地。
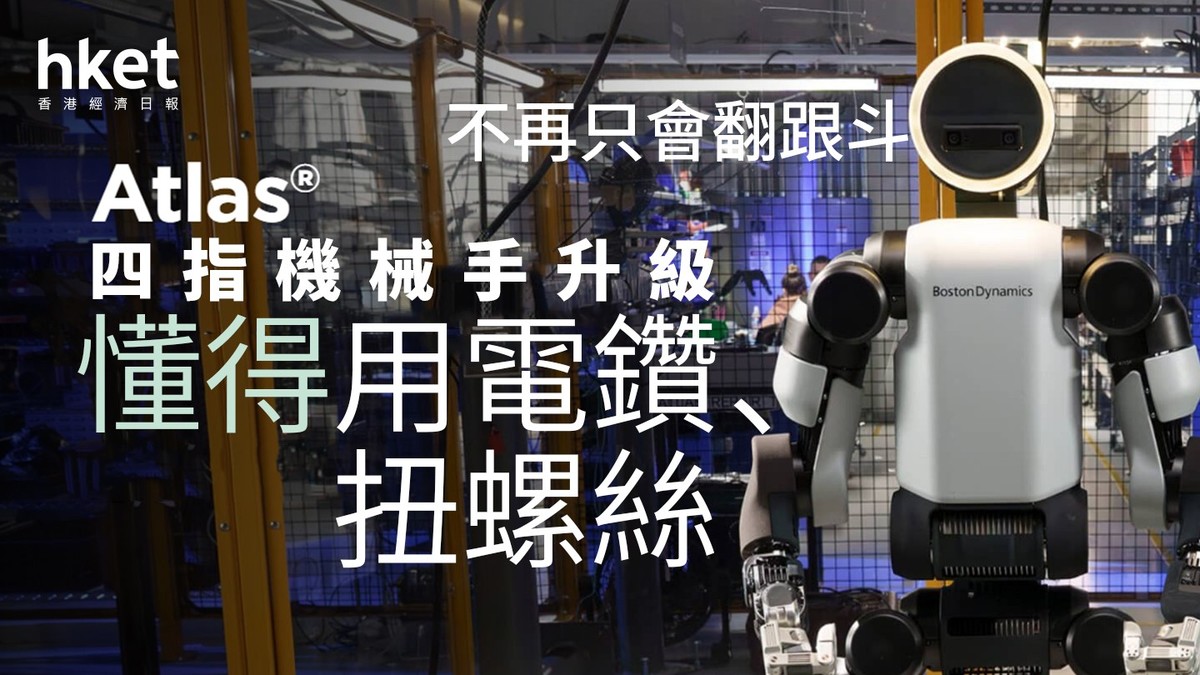
韓國現代汽車集團旗下的波士頓動力(Boston Dynamics)近日正式宣布,為旗下旗艦人形機械人波士頓動力Atlas推出全新研發的四指機械手(Four-finger robot hand)。這項硬件升級標誌著波士頓動力Atlas的操作能力由常規協調邁向高難度精細控制,進一步加快人形機械人進軍工業製造領域的進程。
全新四指模組化結構:13個自由度實現靈巧操作
為滿足工業現場對精準度與可靠性的嚴苛要求,波士頓動力為波士頓動力Atlas配備的這款機械手採用了接近人類手部大小的四指模組化結構。設計團隊在複雜度、功耗、耐用性及成本效益間取得最佳平衡,賦予機械手卓越的活動能力:
- 手指配置:共設有4隻手指,全手提供多達13個自由度。
- 靈活拇指:大拇指具備4個自由度,能模擬人類對立抓握動作。
- 其餘三指:其餘三隻手指各具3個自由度,支援精細屈伸與握持。
觸覺感測與 AI 虛擬轉真實訓練技術
除了機械結構的提升,該機械手在指尖與掌心均配置了高靈敏度壓力觸覺感應器。感應器可即時偵測接觸力的大小變化,系統會根據接觸物件的材質、形狀及受力狀態,即時動態調整抓握力道與手指姿態,避免物件滑落或受損。
在軟件與算法方面,團隊導入了「Sim-to-Real(虛擬轉真實)」AI 訓練流程。透過在高度仿真的虛擬環境中加入摩擦力、馬達扭矩動態變化、不同物件幾何形狀及隨機外力干擾,先完成 AI 模型學習,隨後將演算法無縫部署至波士頓動力Atlas實體機身。
高難度動作展示與工業規格對比
在最新公布的展示中,配備四指機械手的波士頓動力Atlas成功完成了多項細緻的工具操作與操控挑戰,包括將鑽頭精確安裝至電鑽並於木頭上鑽孔、夾取並旋轉鎖緊小型螺絲、快速靈活轉動細鼓棒,以及在單一掌心中流暢滾動操控兩顆高爾夫球。
| 手指部位 | 自由度(DoF)配置 | 功能特點與感應設計 |
|---|---|---|
| 大拇指 | 4 個自由度 | 高靈活性對立運動,支援複雜抓取與旋轉鎖緊 |
| 其餘三指(各指) | 3 個自由度 | 提供穩定夾持力道,支援細長工具握持與多物體操控 |
| 指尖與掌心 | 不適用(感應模組) | 內建壓力觸覺感應器,即時回傳接觸力並調整抓握力量 |
成立元工廠應用中心 驗證實際生產線能力
為了加速技術落實至真實製造環境,波士頓動力設立了「機械人元工廠應用中心」(Robotics Metaplant Application Center)。該中心全面模擬現代汽車集團的實際生產線運作環境,持續蒐集波士頓動力Atlas在生產現場的作業數據,進行閉環重複訓練與驗證,以確保未來在高度複雜的工業裝配中穩定發揮效能。
Reference Link : inews.hket.com