

AI 摘要
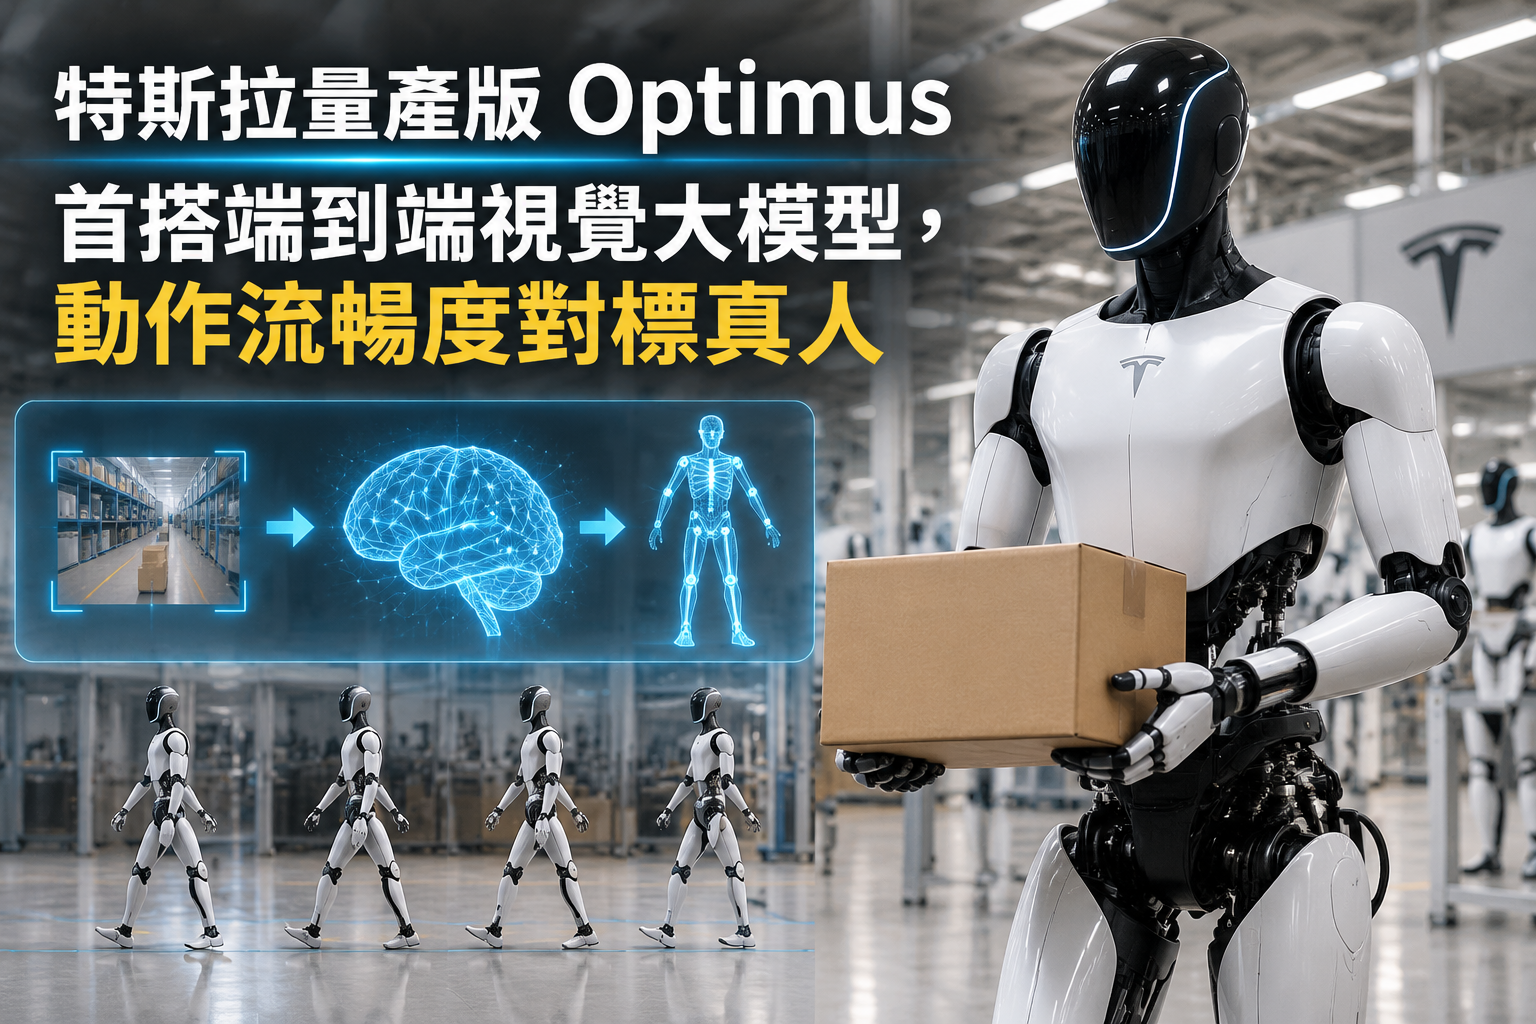
- 特斯拉量產版 Optimus 首次全面搭載與 FSD 同源的端到端視覺大模型。
- 新架構讓機器人由視覺輸入直接生成全身關節控制指令。
- 特斯拉正於德州超級工廠加速建置 Optimus 專用生產線。
事件概述
特斯拉(Tesla)在人形機器人領域出現關鍵技術升級。根據報導,其最新量產版 Optimus 首次全面搭載與 FSD(Full Self-Driving,完全自動駕駛)同源的端到端視覺大模型。此一架構更動的核心意義,在於改變機器人過去依賴傳統硬編碼程式的控制模式,使其在複雜物理環境中的自主決策與肢體動作能力出現明顯變化。
報導指出,相關進展涵蓋軟體架構、硬件設計與量產準備三個層面,但未提供具體的發表日期、量產數量或售價等細節。
技術架構:從模組化分步算法到端到端
在技術實現路徑上,新一代 Optimus 摒棄傳統的模組化分步算法,改採由神經網絡直接驅動的「視覺輸入到動作輸出」端到端方案。這意味著機器人只需透過機載雙目攝像頭感知周圍環境,大模型便能即時生成高精度的全身關節控制指令。
與 FSD 同源的視覺路線
報導將此架構描述為與 FSD 同源,即沿用特斯拉在自動駕駛領域以視覺為核心的技術路線。其差異在於輸出端:自動駕駛系統輸出的是車輛控制行為,而人形機器人輸出的是全身多關節的協同動作。來源並未進一步說明模型參數量、訓練資料規模或推論硬體規格。
現場測試中的動作表現
依報導描述,在現場測試中,Optimus 面對多種情境時展現出一定的動作水準,包括:
- 應對突發的外力推搡後維持平衡;
- 在不平整路面上平穩行走;
- 進行精細的物品抓取與分揀。
報導稱,其動作流暢度、反應速度與平衡性均達到相當高的水準,並以「對標真人」形容其流暢程度。需注意的是,上述評估來自報導所引述的現場測試觀察,來源並未公布量化指標、測試次數或失敗率等可供獨立檢驗的數據。
硬件調整與量產進度
除核心算法迭代外,硬件與量產進度同樣受到關注。報導指出,特斯拉工程團隊透過優化輕量化材料與關節電機,大幅降低機器人的整體能耗,使其單次續航時間獲得顯著提升,但未提供具體的續航時數或能耗降幅數字。
在製造端,位於德州(得克薩斯州)的超級工廠正加速推進 Optimus 專用生產線的建設,為後續大規模量產建立基礎。報導未說明該產線的投產時程或規劃產能。
產業意義與尚待觀察之處
業內分析人士指出,隨著端到端大模型在人形機器人身上的成功落地,具身智能(embodied AI)正加速從實驗室走向真實的商業化應用場景。報導並認為,特斯拉此舉一方面鞏固其在智能製造與人工智能融合領域的地位,另一方面也象徵人形機器人跨入「全棧 AI 驅動」的階段。
不過,上述屬於產業評論與方向性判斷,並非可直接驗證的技術結論。就目前公開資訊而言,仍有若干問題待厘清:端到端模型在長尾極端情境下的穩定性、量產版本的實際成本結構、專用產線的良率與交付節奏,以及人形機器人在真實商業場景中的具體任務範疇,來源均未提供資料。特斯拉官方亦未在報導中提出完整的技術白皮書或第三方評估結果。
可以確認的是,特斯拉此次將自駕領域的端到端視覺架構延伸至人形機器人,並同步推進硬件能耗優化與產線建設,構成其量產版 Optimus 的主要進展輪廓;至於實際落地成效,仍待後續可驗證的運行數據與交付情況說明。
Reference Link : news.aibase.com