

AI 摘要
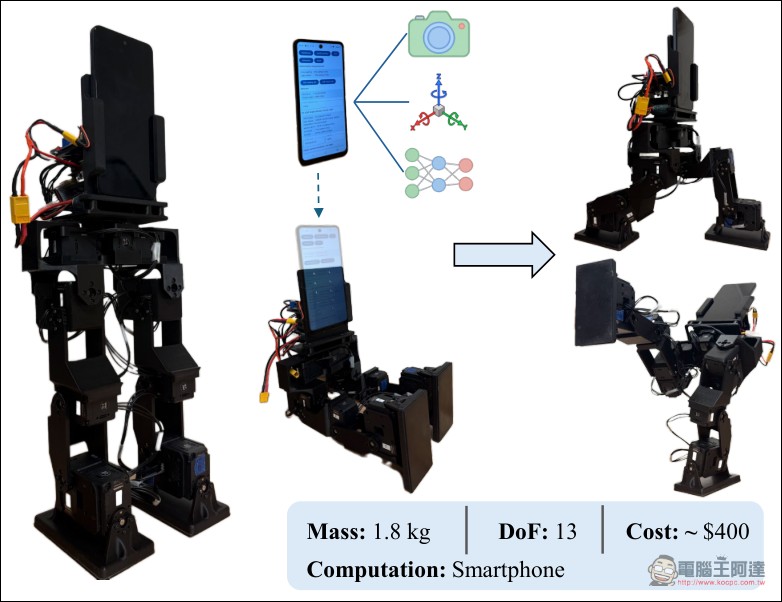
- UCLA 團隊推出雙足人形機器人 PhoneBot,以 Android 手機為感測與運算核心,硬體成本約 400 美元。
- 機身具備 13 個致動器,高約 48 公分、重約 1.8 公斤,具備平地行走、跟隨及跌倒後自行爬起的能力。
- 實測相容四款新舊手機,展現老舊與入門行動裝置轉化為低成本機器人研發平台的潛力。
加州大學洛杉磯分校(UCLA)研究團隊正式發表開源雙足人形機器人 PhoneBot。該裝置將退役的 Android 智慧型手機安裝在軀幹上,作為視覺、姿態感知與高階運動決策的核心中樞,大幅壓低人形機器人的研發門檻。PhoneBot 包含骨架、馬達、電池與電子元件的硬體物料清單成本約為 400 美元(不含手機本體),其相關研究論文已於 10 月 6 日提交至 arXiv 資料庫。
產品定位與目標族群
PhoneBot 定位為極低成本的開源研究與教學平台,專門面向學生、獨立開發者與學術研究人員。傳統雙足人形機器人造價昂貴,感測器陣列與獨立運算單元大幅拉高研發門檻,而 PhoneBot 透過重複利用現成智慧型手機,以「買得起、修得好、壞了不心疼」為導向,讓單一研究者在一般桌面環境即可進行步態演算法訓練與馬達控制實驗。
硬體規格與架構分工
PhoneBot 採用分層運算架構,將系統明確拆解為決策、中繼與執行層面:
- 大腦與感測器(手機):胸前掛載的 Android 手機負責全域運算,利用內建相機進行目標跟隨辨識、慣性測量單元(IMU)偵測姿態平衡,並由處理器運行運動控制軟體。
- 脊髓(小電腦):手機透過 Wi-Fi 將運動指令傳送至內建的小電腦,小電腦負責將高階指令轉換並分派給各關節致動器。
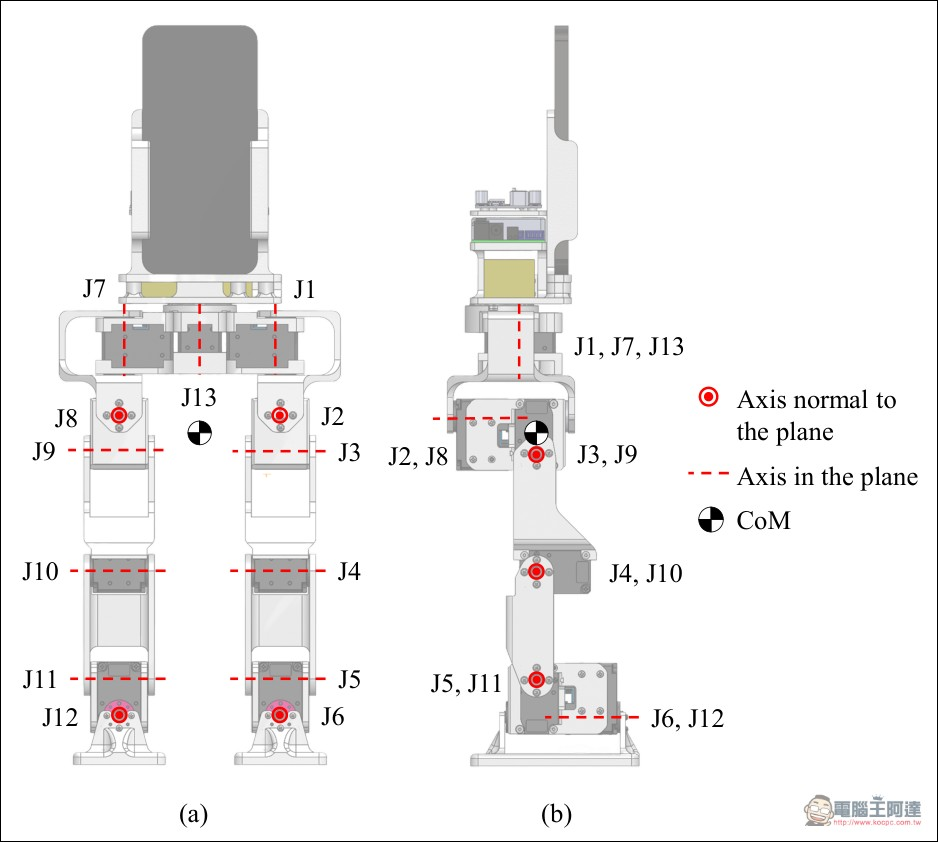
- 肌肉(致動器):全身配置 13 個低成本致動器,左右腿各搭載 6 個關節,軀幹則設有 1 個旋轉關節,使機器人無需挪動腳步即可水平轉動手機視角。
全機站立高度約為 48 公分(19 吋),含手機的總重量約為 1.8 公斤(4 磅),適合擺放於實驗桌上操作。
運動控制與動態復原能力
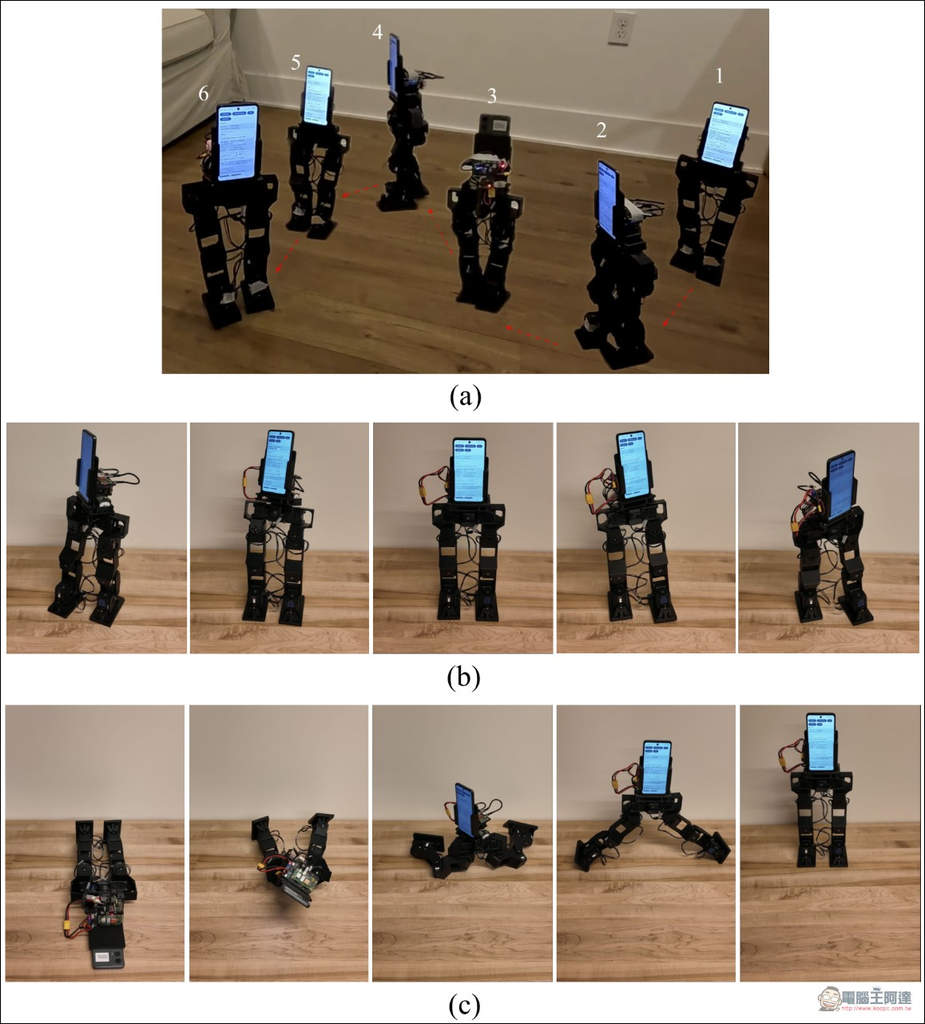
相較於 Intel 早期的輪式平台 OpenBot,雙足設計的平衡挑戰顯著增加。研究團隊藉由鏡像動作範例訓練雙足行走策略,使兩腿受力均勻,並在控制演算法中直接對廉價馬達的力矩限制建立模型,以軟體補足硬體極限。除了能在平地平穩行走與跟隨行人,PhoneBot 具備高度動態平衡復原能力;若在行進間臉部著地摔倒,系統能主動偵測自身受困姿態,並重新規劃動作流程自行爬起繼續作業。
實測相容手機機型比較
研發團隊測試了四款橫跨不同年份與價格帶的 Android 手機,驗證系統對不同硬體規格的泛用度:
| 測試手機型號 | 感測與視覺控制 | 運動控制運算 | 地圖建置功能支援 | 備註與限制 |
|---|---|---|---|---|
| Honor 9 (2017) | 支援 | 支援 | 不支援 | 因缺乏所需 Google 服務導致無法建圖 |
| Moto G (2024) | 支援 | 支援 | 支援 | 入門機型,運作完全正常 |
| Moto G (2025) | 支援 | 支援 | 支援 | 入門機型,運作完全正常 |
| Samsung Galaxy A16 5G | 支援 | 支援 | 支援 | 入門機型,運作完全正常 |
現階段限制與未來升級計畫
作為初期開源實驗平台,PhoneBot 目前未配置雙臂,負載能力受限於平價馬達輸出,運動測試亦僅限於平整地面。此外,語音對話功能中的語音辨識與自然語言處理仍需依賴外接筆記型電腦執行,尚未達成全機離線獨立運算。研究團隊接下來規劃替機器人加裝輕量手臂、強化不平整地形的適應步態,並將語音模組直接移植至手機本機運行,實現真正的全自主運作。
Reference Link : kocpc.com.tw